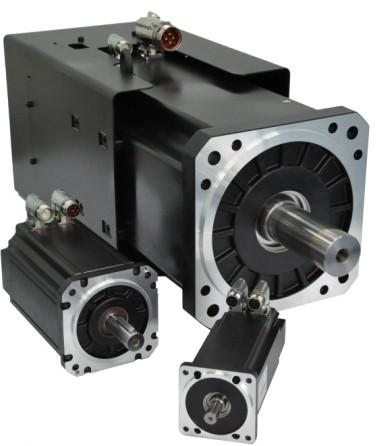
Synchron-Servomotorantrieb: Funktionsprinzip und MotoranforderungenDas Arbeitsprinzip
Servomotor Der Treiber soll einen digitalen Signalprozessor (DSP) als Steuerkern verwenden; Digitalisierung, Vernetzung und intelligente Steuerung sollen realisiert werden; außerdem muss der Motor von der niedrigsten zur höchsten Drehzahl gleichmäßig laufen, und die Drehmomentschwankungen sollten gering sein.
1. Der Servomotortreiber verwendet einen digitalen Signalprozessor (DSP) als Steuerkern.
2. Komplexere Steuerungsalgorithmen können implementiert werden, um Digitalisierung, Vernetzung und Intelligenz zu realisieren. Die Ansteuerschaltung basiert üblicherweise auf einem intelligenten Leistungsmodul (IPM). Das IPM ist intern in die Ansteuerschaltung integriert und verfügt über Schaltungen zur Erkennung und zum Schutz vor Überspannung, Überstrom, Überhitzung, Unterspannung und anderen Fehlern, wodurch die Flexibilität der Hauptschaltung erhöht wird. „Die Anlaufschaltung wird gestartet, um die Auswirkungen des Anlaufvorgangs auf den Antrieb zu reduzieren.“ Die Antriebseinheit gleichrichtet zunächst die Eingangsspannung aus der Drehstromversorgung oder dem Netzstrom mittels einer dreiphasigen Vollbrückengleichrichterschaltung, um die entsprechende Gleichspannung zu erzeugen. Der dreiphasige Permanentmagnet-Synchron-Wechselstrom-Servomotor wird nach der Gleichrichtung durch die Drehstromversorgung oder das Netzstromnetz von einem dreiphasigen Sinus-PWM-Spannungsumrichter angesteuert. „Der gesamte Prozess der Antriebseinheit kann vereinfacht als AC/DC-AC-Prozess beschrieben werden. Die Haupttopologieschaltung der Gleichrichtereinheit (AC/DC) ist eine dreiphasige, ungeregelte Vollbrückengleichrichterschaltung.“
3. Mit dem großflächigen Einsatz von Servosystemen gewinnen die Nutzung, Fehlersuche und Wartung des Servotreibers zunehmend an Bedeutung für die technische Umsetzung. Immer mehr Anbieter von industriellen Steuerungstechnikdienstleistungen haben daher eingehende technische Untersuchungen zum Servotreiber durchgeführt.
2. Welche Anforderungen werden an den Servomotortreiber des Motors gestellt?
1. Der Motor läuft gleichmäßig von der niedrigsten bis zur höchsten Drehzahl, und die Drehmomentschwankungen sollten gering sein. Insbesondere bei niedrigen Drehzahlen wie 0.1 U/min oder darunter läuft der Motor ruhig und ohne Kriechen.
2. Der Motor muss über eine hohe Überlastfähigkeit für einen längeren Zeitraum verfügen, um die Anforderungen an niedrige Drehzahl und hohes Drehmoment zu erfüllen. Im Allgemeinen muss der Gleichstrom-Servomotor innerhalb weniger Minuten das 4- bis 6-fache überlastet werden können, ohne Schaden zu nehmen.
3. Um den Anforderungen an ein schnelles Ansprechverhalten gerecht zu werden, muss der Motor ein kleines Trägheitsmoment und ein großes Blockierdrehmoment aufweisen sowie eine minimale Zeitkonstante und Anlaufspannung besitzen.
4. Der Motor muss häufiges Anfahren, Bremsen und Drehrichtungsumkehr aushalten können.

OstBridge ist auf dem chinesischen und europäischen Markt vertreten und bietet seinen Kunden Originalprodukte von HEIDENHAIN , PRECIZIKA , SIEMENS , B&R , BOSCH REXROTH , EATON VICKERS und PARKER . Große Lagerbestände, Mindestbestellmengen werden akzeptiert, schnelle Lieferung garantiert. Wenn Sie im Bereich der präzisen Bewegungssteuerung, elektronischen Steuerung, Automatisierung und Hydrauliksysteme tätig sind, ist das Team von OstBridge die beste Wahl, um die passende Lösung für Sie zu finden.